
离线瑕疵检测用于抽检和复检,补充在线检测,把控质量。在线检测虽能实现全流程实时监控,但受限于检测速度与范围,可能存在漏检风险,离线瑕疵检测作为补充,主要用于抽检与复检:抽检时从在线检测合格的产品中随机抽取样本(如每批次抽取 1%),采用更精细的检测手段(如高倍显微镜、X 光探伤)进行深度检测,验证在线检测的准确性;复检时对在线检测判定为 “疑似缺陷” 的产品,通过离线检测设备进行二次确认,避免误判(如将正常纹理误判为缺陷)。例如在医疗器械生产中,在线检测完成初步筛选后,离线检测采用高精度 CT 扫描复检疑似缺陷产品,确保无细微内部裂纹;同时每批次抽检 20 件产品,进行无菌测试与功能验证,补充在线检测的不足,把控产品质量。模板匹配适用于固定位置、固定样式的缺陷查找。南京铅酸电池瑕疵检测系统按需定制
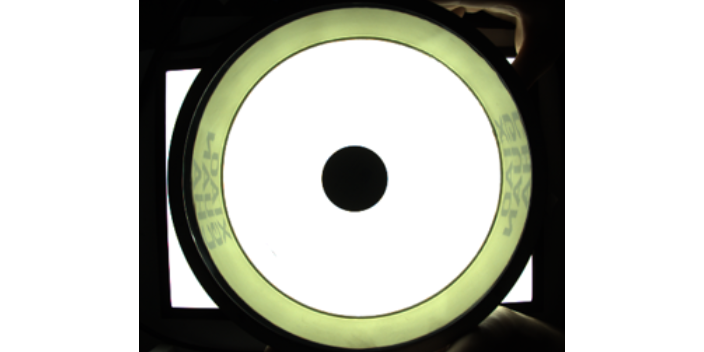
随着产品结构的日益复杂和精度要求的不断提升,凭2D图像信息已无法满足所有检测需求。3D视觉技术在瑕疵检测中的应用正迅速增长。通过激光三角测量、结构光或飞行时间(ToF)等原理,3D传感器能快速获取物体表面的三维点云数据。这带来了极大的优势:它可以直接测量高度、平面度、共面性、体积等尺寸信息,不受物体表面颜色和纹理变化的影响。例如,检测手机外壳的装配缝隙、电池的鼓包、焊接点的饱满度,或是注塑件的缩痕,3D检测是直接有效的方法。更进一步,将2D视觉的高分辨率纹理、颜色信息与3D视觉的精确形貌信息相结合,即多传感器融合,能构建更多的产品数字孪生体,实现“所见即所得”的全维度检测。例如,在检测一个精密齿轮时,2D相机可以检查齿面的划痕和锈蚀,而3D传感器可以精确测量每个齿的轮廓度和齿距误差。这种融合系统通过数据配准和联合分析,能发现单一传感器无法识别的复合型缺陷,提升了检测系统的能力和可靠性,尤其适用于精密制造和自动化装配的在线验证。南京篦冷机工况瑕疵检测系统定制在食品行业,检测异物和形状缺陷保障安全。
许多瑕疵不*体现在表面纹理或颜色上,更表现为几何尺寸的偏差或三维形状的异常。2D视觉在测量高度、深度、平面度、体积等方面存在局限,而3D视觉技术提供了解决方案。主流的3D成像技术包括:1)激光三角测量:通过激光线或点阵投影到物体表面,相机从另一角度观察激光线的变形,计算出高度信息,适用于轮廓测量和较大物体的表面形貌扫描。2)结构光(如条纹投影、格雷码):向物体投射编码的光图案,通过图案变形解算出完整的三维点云,速度快、精度高,常用于复杂形状的在线检测。3)立体视觉:模仿人眼,用两个相机从不同视角拍摄,通过匹配对应点计算深度。4)飞行时间法(ToF):测量光脉冲的往返时间得到距离。3D检测系统可以精确测量零件的关键尺寸(如长宽高、孔径、间距)、平面度、真圆度、共面性、翘曲变形等,并据此判断是否为缺陷。例如,检测电子连接器的引脚共面度、汽车零部件的装配间隙、焊接后的焊缝凸起高度(焊瘤)或凹陷。3D点云数据的处理算法(如点云配准、分割、特征提取)相比2D图像处理更为复杂,但能提供无可替代的几何信息维度。
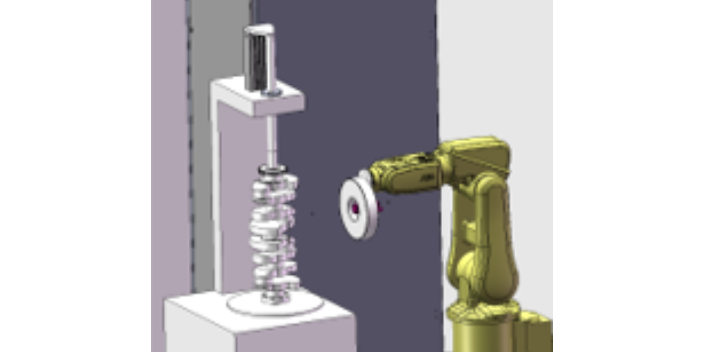
一个成功的瑕疵检测系统不*是算法的胜利,更是复杂系统工程集成的成果。它必须作为一台“智能设备”无缝嵌入到现有的自动化生产线中。这涉及到精密的机械设计:包括传送带的同步控制、产品的精确定位与翻转机构、不合格品的自动剔除装置(如气动推杆、机械臂)。在电气层面,需要与可编程逻辑控制器(PLC)进行实时通信,接收触发信号、发送检测结果和统计报表,并可能集成安全光幕、急停按钮等工业安全组件。软件层面,除了检测算法软件,还需要开发友好的人机界面(HMI),供操作工进行参数设置、查看实时结果、追溯历史数据。此外,系统必须考虑产线的实际环境:应对振动、灰尘、温度波动、电磁干扰等恶劣条件,这意味着设备需要具备坚固的防护等级(如IP65)。集成过程是一个跨学科协作的过程,需要机器视觉工程师、自动化工程师、机械工程师和现场工艺人员的紧密配合,通过反复的调试与验证,确保系统在高速运行下稳定可靠,实现真正的“零”停机质检。集成机器人可实现检测后的自动分拣。
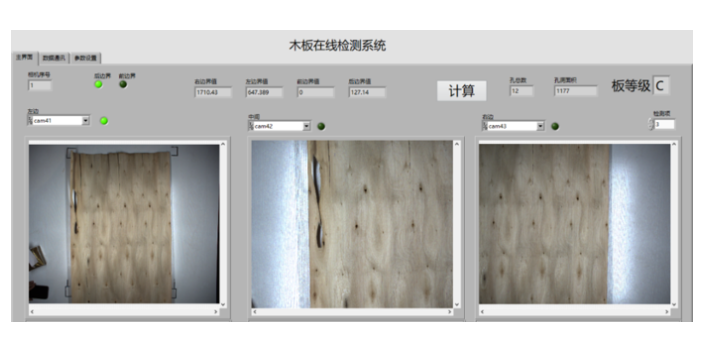
在深度学习普及之前,瑕疵检测主要依赖于一系列经典的数字图像处理算法。这些算法通常遵循一个标准的处理流程:图像预处理、特征提取与分类决策。预处理包括灰度化、滤波(如高斯滤波去噪、中值滤波去椒盐噪声)、图像增强(如直方图均衡化以提高对比度)等,旨在改善图像质量。特征提取是关键步骤,旨在将图像转换为可量化的特征向量,常用方法包括:基于形态学的操作(如开运算、闭运算)检测颗粒或孔洞;边缘检测算子(如Sobel、Canny)寻找划痕或边界缺损;纹理分析算法(如灰度共生矩阵GLCM、局部二值模式LBP)鉴别织物或金属表面的纹理异常;基于阈值的分割(如全局阈值、自适应阈值)分离前景与背景;以及斑点分析、模板匹配(归一化互相关)等。通过设定规则或简单的分类器(如支持向量机SVM)对提取的特征进行判断。这些传统方法在场景可控、光照稳定、瑕疵特征明显且与背景差异大的应用中表现良好,且具有算法透明、可预测、计算资源要求相对较低的优点。然而,其局限性也显而易见:严重依赖经验进行特征工程,算法泛化能力差,对光照变化、产品位置轻微偏移、复杂背景或新型未知瑕疵的鲁棒性不足,难以应对日益增长的检测复杂性需求。它主要依靠计算机视觉和深度学习算法来模拟甚至超越人眼的检测能力。南京瑕疵检测系统定制价格
机器学习算法能自动识别划痕、凹坑等常见缺陷。南京铅酸电池瑕疵检测系统按需定制
3D 视觉技术拓展瑕疵检测维度,立体还原工件形态,识破隐藏缺陷。传统 2D 视觉检测能捕捉平面图像,难以识别工件表面凹凸、深度裂纹等隐藏缺陷,而 3D 视觉技术通过激光扫描、结构光成像等方式,可生成工件的三维点云模型,立体还原其形态细节。例如在机械零件检测中,3D 视觉系统能测量零件表面的凹陷深度、凸起高度,甚至识别 2D 图像中被遮挡的内部结构缺陷;在注塑件检测中,可通过对比标准 3D 模型与实际工件的点云差异,快速定位壁厚不均、缩痕等问题。这种立体检测能力,打破了 2D 检测的维度限制,尤其适用于复杂曲面、异形结构工件,让隐藏在平面视角下的缺陷无所遁形。南京铅酸电池瑕疵检测系统按需定制
扬州熙岳智能科技有限公司免责声明: 本页面所展现的信息及其他相关推荐信息,均来源于其对应的商铺,信息的真实性、准确性和合法性由该信息的来源商铺所属企业完全负责。本站对此不承担任何保证责任。如涉及作品内容、 版权和其他问题,请及时与本网联系,我们将核实后进行删除,本网站对此声明具有最终解释权。
友情提醒: 建议您在购买相关产品前务必确认资质及产品质量,过低的价格有可能是虚假信息,请谨慎对待,谨防上当受骗。